信号与系统 Ch09:z 变换与离散系统的 z 域分析
最后更新时间:
文章总字数:
预计阅读时间:
上一篇:离散时间系统的频域分析本文是“信号与系统”系列的第 09 章,主题为“z 变换与离散系统的 z 域分析”。
\(z\)变换及其收敛域
双边\(z\)变换
\[ X(z)=\mathscr{Z}[x(n)]=\sum_{n=-\infty}^{\infty}x(n)z^{-n} \]其中
\[ z=re^{j\omega} \]单边\(z\)变换
\[ X(z)=\sum_{n=0}^{\infty}x(n)z^{-n} \]
\(z\)变换收敛域(ROC)的性质
(1) \(z\)变换收敛域内不包含任何极点.
(2) 如果\(x(n)\)是一个因果序列(右边序列), 其\(z\)变换的收敛域在\(z\)平面某个圆的外部, 且必定在\(z\)为无穷大处收敛.
(3) 如果\(x(n)\)是一个非因果序列(左边序列), 其\(z\)变换的收敛域在\(z\)平面某个圆的内部, 且必定在\(z=0\)处收敛.
(4) 如果\(x(n)\)是一个双边序列, 则\(z\)变换的收敛域为右边序列和左边序列收敛域的重叠部分, 即\(R_{x_1}<|z|<R_{x_2}\).
(5) 如果\(x(n)\)是一个有限长度序列(时限序列), 其\(z\)变换的收敛域为整个\(z\)平面, 但可能不包括\(z=0\)和/或\(z=\infty\).
判断\(z\)变换的收敛域是否包括\(z=0\)和\(z=\infty\)
(1) 若\(X(z)\)中含有\(z\)的正次幂, 则收敛域不包括\(z=\infty\).
(2) 若\(X(z)\)中含有\(z\)的负次幂, 则收敛域不包括\(z=0\).
\(z\)变换的时域特性
(1) 若\(H(z)\)的收敛域包括无穷, 此系统为因果系统.
(2) 若\(H(z)\)的收敛域包括单位圆, 此系统为稳定系统.
\(z\)变换与离散时间傅里叶变换的关系
\[ \begin{cases} X(e^{j\omega})=X(z)\big|_{z=e^{j\omega}} & \mbox{收敛域包括单位圆}\\ \mbox{DTFT不存在} & \mbox{收敛域不包括单位圆} \end{cases} \]
\(z\)变换的特征输入
一个系统函数为\(H(z)\)的LTI系统, 若输入\(x(n)=z_0^n\)对于所有的\(n\)均成立, 则其零状态输出
\[ T[z_0^n]=y_{zs}(n)=z_0^n\cdot H(z)\big|_{z=z_0} \]
特殊信号的零极点特性
(1) 若系统的单位脉冲响应\(h[n]\)为实数, 则\(H(z)\)的极点和极点共轭, 零点和零点共轭.
\[ h[n]=h^*[n]\Rightarrow H(z_0)=H^*(z_0^*) \](2) 若系统的单位脉冲响应\(h[n]\)具有对称性, 即
\[ h[n]=h[-n]\quad\mbox{(偶对称)} \]或者
\[ h[n]=-h[-n]\quad\mbox{(奇对称)} \]则\(H(z)\)的极点和极点倒数, 零点和零点倒数.
\[ H(z_0)=\pm H(z_0^{-1}) \]
\(z\)反变换
\[ x(n)=\frac{1}{2\pi j}\oint_CX(z)z^{n-1}{\rm d}z \]求\(z\)反变换的常用方法
(1) 幂级数展开法(长除法)
\[ X(z)=\sum_{n=-\infty}^{\infty}x(n)z^{-n} \]在给定的收敛域内把\(X(z)\)展成\(z^{-1}\)的幂级数, 则序列值\(x(n)\)就是\(z^{-n}\)项的系数.
当\(x(n)\)为右边序列时, \(X(z)\)的分子和分母按\(z^{-1}\)的升幂(\(z\)的降幂)排列后再进行长除; 当\(x(n)\)为左边序列时, \(X(z)\)的分子和分母按\(z^{-1}\)的降幂(\(z\)的升幂)排列后再进行长除.
(2) 部分分式展开法
在一般情况下, 序列的\(z\)变换可以表示为\(z\)的有理分式, 即
\[ X(z)=\frac{N(z)}{M(z)}=\frac{b_rz^r+b_{r-1}z^{r-1}+\cdots+b_1z+b_0}{a_kz^k+a_{k-1}z^{k-1}+\cdots+a_1z+a_0} \]将\(X(z)\)展开成一些简单的部分分式之和, 然后分别求出各个分式的\(z\)反变换, 把各反变换相加, 就能得到\(x(n)\).
\(z\)变换的性质
\(z\)变换的线性
若\(\mathscr{Z}[x_1(n)]=X_1(n),\mbox{ROC}=R_1\), \(\mathscr{Z}[x_2(n)]=X_2(n),\mbox{ROC}=R_2\), 则
\[ \mathscr{Z}[a_1x_1(n)+a_2x_2(n)]=a_1X_1(z)+a_2X_2(z),\mbox{ROC包括}R_1\cap R_2 \]
\(z\)变换的时移特性
(1) 双边\(z\)变换
\[ \mathscr{Z}[x(n+m)]=z^{m}X(z),\mbox{ROC只可能在}z=0\mbox{或}z=\infty\mbox{处发生变化} \]
\[ \mathscr{Z}[x(n-m)]=z^{-m}X(z),\mbox{ROC只可能在}z=0\mbox{或}z=\infty\mbox{处发生变化} \](2) 单边\(z\)变换
\[ \mathscr{Z}[x(n+m)\cdot\varepsilon(n)]=z^m\left[X(z)-\sum_{k=0}^{m-1}x(k)z^{-k}\right] \]
\[ \mathscr{Z}[x(n-m)\cdot\varepsilon(n)]=z^{-m}\left[X(z)+\sum_{k=-m}^{-1}x(k)z^{-k}\right] \]当\(m=1,2\)时上述式子可表示为
\[ \mathscr{Z}[x(n+1)\cdot\varepsilon(n)]=\mathscr{Z}\{x(n+1)\cdot[\varepsilon(n+1)-\delta(n+1)]\}=zX(z)-zx(0) \]
\[ \mathscr{Z}[x(n-1)\cdot\varepsilon(n)]=\mathscr{Z}\{x(n-1)\cdot[\varepsilon(n-1)+\delta(n)]\}=z^{-1}X(z)+x(-1) \]
\[ \mathscr{Z}[x(n+2)\cdot\varepsilon(n)]=\mathscr{Z}\{x(n+2)\cdot[\varepsilon(n+2)-\delta(n+2)-\delta(n+1)]\}=z^2X(z)-z^2x(0)-zx(1) \]
\[ \mathscr{Z}[x(n-2)\cdot\varepsilon(n)]=\mathscr{Z}\{x(n-2)\cdot[\varepsilon(n-2)+\delta(n-1)+\delta(n)]\}=z^{-2}X(z)+z^{-1}x(-1)+x(-2) \]
\(z\)变换的频移特性
\[ \mathscr{Z}[e^{j\omega_0n}x(n)]=X(e^{-j\omega_0}z),\mbox{ROC}=R \]
\(z\)变换的\(z\)域微分特性
\[ \mathscr{Z}[nx(n)]=-zX'(z),\mbox{ROC}=R \]
\(z\)变换的时域尺度变换
若\(\mathscr{Z}[x(n)]=X(z),R_{x_1}<|z|<R_{x_2}\), 则
\[ \mathscr{Z}\left[x\left(\frac{n}{L}\right)\right]=X(z^L),R_{x_1}<|z^L|<R_{x_2} \]
\(z\)变换的\(z\)域尺度变换
若\(\mathscr{Z}[x(n)]=X(z),R_{x_1}<|z|<R_{x_2}\), 则
\[ \mathscr{Z}[a^nx(n)]=X\left(\frac{z}{a}\right),R_{x_1}<\left|\frac{z}{a}\right|<R_{x_2} \]
\(z\)变换的初值定理
(1) 因果序列
\[ x(0)=\lim\limits_{z\rightarrow\infty}X(z) \](2) 非因果序列
\[ x(0)=\lim\limits_{z\rightarrow0}X(z) \]
\(z\)变换的终值定理
(1) 因果序列
\[ \lim\limits_{n\rightarrow\infty}x(n)=\lim\limits_{z\rightarrow1}[(z-1)X(z)] \](2) 非因果序列
\[ \lim\limits_{n\rightarrow-\infty}x(n)=\lim\limits_{z\rightarrow1}[(z^{-1}-1)X(z)] \]
\(z\)变换的时域卷积定理
若\(\mathscr{Z}[x_1(n)]=X_1(n),\mbox{ROC}=R_1\), \(\mathscr{Z}[x_2(n)]=X_2(n),\mbox{ROC}=R_2\), 则
\[ \mathscr{Z}[x_1(n)*x_2(n)]=X_1(z)\cdot X_2(z),\mbox{ROC}=R_1\cap R_2 \]
\(z\)变换的时间反转
\[ \mathscr{Z}[x(-n)]=X\left(\frac{1}{z}\right),\mbox{ROC为原收敛域的倒置} \]
\(z\)变换的共轭性质
\[ \mathscr{Z}[x^*(n)]=X^*(z^*),\mbox{ROC}=R \]
常见离散时间信号的\(z\)变换
单位取样序列\(x(n)=\delta(n)\)的\(z\)变换
\[ \mathscr{Z}[\delta(n)]=1,0\leq|z|\leq\infty \]
单位阶跃序列\(x(n)=\varepsilon(n)\)的\(z\)变换
\[ \mathscr{Z}[\varepsilon(n)]=\frac{1}{1-z^{-1}},|z|>1 \]
\[ \mathscr{Z}[-\varepsilon(-n-1)]=\frac{1}{1-z^{-1}},|z|<1 \]
斜变序列\(x(n)=n\varepsilon(n)\)的\(z\)变换
\[ \mathscr{Z}[n\varepsilon(n)]=\frac{z^{-1}}{(1-z^{-1})^2},|z|>1 \]
\[ \mathscr{Z}[-n\varepsilon(-n-1)]=\frac{z^{-1}}{(1-z^{-1})^2},|z|<1 \]
实指数序列的\(z\)变换
(1) 单边指数序列\(x(n)=a^n\varepsilon(n)\)
\[ \mathscr{Z}[a^n\varepsilon(n)]=\frac{1}{1-az^{-1}},|z|>|a| \]
\[ \mathscr{Z}[-a^n\varepsilon(-n-1)]=\frac{1}{1-az^{-1}},|z|<|a| \](2) 双边指数序列\(x(n)=b^{|n|},b<1\)
\[ \mathscr{Z}[b^{|n|}]=\frac{1}{1-bz^{-1}}-\frac{1}{1-b^{-1}z^{-1}}=\frac{b^2-1}{b}\frac{z^{-1}}{(1-bz^{-1})(1-b^{-1}z^{-1})},|b|\leq|z|\leq|b^{-1}| \]
正弦序列\(x(n)=\sin\omega_0n\cdot\varepsilon(n)\)和余弦序列\(x(n)=\cos\omega_0n\cdot\varepsilon(n)\)的\(z\)变换
\[ \mathscr{Z}[\sin\omega_0n\cdot\varepsilon(n)]=\frac{1}{2j}\left[\frac{1}{1-e^{j\omega_0}z^{-1}}-\frac{1}{1-e^{-j\omega_0}z^{-1}}\right]=\frac{z^{-1}\sin\omega_0}{1-2z^{-1}\cos\omega_0+z^{-2}},|z|>1 \]
\[ \mathscr{Z}[\cos\omega_0n\cdot\varepsilon(n)]=\frac{1}{2}\left[\frac{1}{1-e^{j\omega_0}z^{-1}}+\frac{1}{1-e^{-j\omega_0}z^{-1}}\right]=\frac{1-z^{-1}\cos\omega_0}{1-2z^{-1}\cos\omega_0+z^{-2}},|z|>1 \]
\(x(n)=(n+1)a^n\varepsilon(n)\)的\(z\)变换
\[ \mathscr{Z}[(n+1)a^n\varepsilon(n)]=\frac{1}{(1-az^{-1})^2},|z|>|a| \]推广:
(1) \(x(n)=\dfrac{(n+1)(n+2)}{2!}a^n\varepsilon(n)\)的\(z\)变换
\[ \mathscr{Z}\left[\frac{(n+1)(n+2)}{2!}a^n\varepsilon(n)\right]=\frac{1}{(1-az^{-1})^3},|z|>|a| \](2) \(x(n)=\dfrac{(n+1)(n+2)\cdots(n+m)}{m!}a^n\varepsilon(n)\)的\(z\)变换
\[ \mathscr{Z}\left[\frac{(n+1)(n+2)\cdots(n+m)}{m!}a^n\varepsilon(n)\right]=\frac{1}{(1-az^{-1})^{m+1}},|z|>|a| \]
\(z\)变换与拉式变换的关系
从\(z\)变换到\(s\)变换
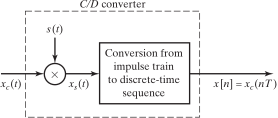
连续信号\(x_c(t)\)经过周期冲激串采样后得到冲激抽样信号\(x_s(t)\), 其\(s\)变换为
\[ \begin{aligned} X_s(s)&=\int_{-\infty}^{\infty}x_c(t)\cdot\sum_{n=-\infty}^{\infty}\delta(t-nT)e^{-st}{\rm d}t\\ &=\int_{-\infty}^{\infty}\sum_{n=-\infty}^{\infty}x_c(nT)e^{-snT}\cdot\delta(t-nT){\rm d}t\\ &=\sum_{n=-\infty}^{\infty}x_c(nT)e^{-snT}\\ \end{aligned} \]而离散序列\(x(n)\)的\(z\)变换为
\[ X(z)=\sum_{n=-\infty}^{\infty}x(n)z^{-n} \]由此可得连续信号\(x_c(t)\)和离散序列\(x(n)\)的关系
\[ x(n)=x_c(nT) \]复变量\(z\)与\(s\)的关系
\[ z=e^{sT},s=\frac{1}{T}\ln z \]其中\(T\)是取样间隔, 它与重复频率\(\omega_s\)的关系为
\[ T=\frac{2\pi}{\omega_s} \]
\(z\)平面与\(s\)平面的关系
\[ z=e^{sT}=e^{(\sigma+j\Omega)T}=e^{\sigma T}e^{j\Omega T}=re^{j\omega} \]因此
\[ r=e^{\sigma T} \]
\[ \omega=\Omega T \]则\(z\)平面与\(s\)平面的映射关系为
\(s\) 平面 \(z\) 平面 虚轴(\(\sigma=0,s=j\Omega\)) 单位圆(\(z=e^{j\Omega T},|z|=1\)) 左半平面(\(\sigma<0\)) 单位圆内(\(r=e^{\sigma T}<1\)) 右半平面(\(\sigma>0\)) 单位圆外(\(r=e^{\sigma T}>1\)) 平行于虚轴的直线(\(\sigma=\sigma_0\)) 圆(\(r=e^{\sigma_0T}\)) 实轴(\(\Omega=0,s=\sigma\)) 正实轴(\(\omega=\Omega T=0,r=e^{\sigma T}\)) 平行于实轴的直线(\(\Omega=\Omega_0\)) 始于原点的辐射线(\(\omega=\Omega_0T\)) \(\Omega=\pm\dfrac{k\Omega_s}{2},k=1,3,\cdots\) 负实轴(\(\omega=\pm k\pi,k=1,3,\cdots\)) \(\Omega=-\dfrac{\Omega_s}{2}\sim\dfrac{\Omega_s}{2}\) 单位圆(\(\omega=-\pi\sim\pi\)) \(\Omega=-\dfrac{\Omega_s}{2}+k\Omega_s\sim\dfrac{\Omega_s}{2}+k\Omega_s\) 单位圆(\(\omega=-\pi+2k\pi\sim\pi+2k\pi\))
从\(s\)变换到\(z\)变换
若连续信号\(x(t)\)的\(s\)变换\(X(s)\)只含有一阶极点\(s_i\), 即
\[ X_c(s)=\sum_{i}\frac{A_i}{s-s_i} \]经过\(s\)反变换得到\(x(t)\)为
\[ x_c(t)=\sum_{i}A_ie^{s_it}\varepsilon(t) \]则\(x(t)\)经C/D转换后得到的离散序列\(x(n)\)为
\[ x(n)=x_c(nT)=\sum_{i}A_ie^{s_inT}\varepsilon(nT)=\sum_{i}A_ie^{s_inT}\varepsilon(n) \]离散序列\(x(n)\)的\(z\)变换为
\[ X(z)=\sum_{i}\frac{A_i}{1-e^{s_iT}z^{-1}} \]
求解频率响应的几何方法
设系统函数为
\[ H(z)=\frac{\displaystyle\prod_{r=1}^{M}(z-z_r)}{\displaystyle\prod_{k=1}^{N}(z-p_k)} \]式中\(z_r\)为\(H(z)\)的零点, \(p_k\)为\(H(z)\)的极点, 则幅度响应为
\[ |H(z)|=\frac{\displaystyle\prod_{r=1}^{M}U_r}{\displaystyle\prod_{k=1}^{N}V_k} \]相位响应为
\[ \varphi(\omega)=\sum_{r=1}^{M}\varphi_r-\sum_{k=1}^{N}\theta_k \]式中\(U_r\)与\(\varphi_r\)分别表示零点\(z_r\)至单位圆上某点\(e^{j\omega}\)的矢量\((e^{j\omega}-z_r)\)的幅值与相角, 而\(V_k\)与\(\theta_k\)分别表示极点\(p_k\)至单位圆上某点\(e^{j\omega}\)的矢量\((e^{j\omega}-p_k)\)的幅值与相角.
上一篇:离散时间系统的频域分析