离散时间信号处理 Ch05:线性时不变系统的变换分析
最后更新时间:
文章总字数:
预计阅读时间:
上一篇:连续时间信号的采样 · 下一篇:离散时间系统结构本文是“离散时间信号处理”系列的第 05 章,主题为“线性时不变系统的变换分析”。
线性时不变系统的变换分析
LTI系统的频率响应
理想低通滤波器
\[ H_\mathrm{lp}(e^{j\omega})= \begin{cases} 1 & |\omega|<\omega_c\\ 0 & \omega_c<|\omega|\leq\pi \end{cases} \]
\[ h_\mathrm{lp}[n]=\frac{\sin\omega_cn}{\pi n},-\infty<n<\infty \]理想高通滤波器
\[ H_\mathrm{hp}(e^{j\omega})= \begin{cases} 0 & |\omega|<\omega_c\\ 1 & \omega_c<|\omega|\leq\pi \end{cases} \]
\[ h_\mathrm{hp}[n]=\delta[n]-h_\mathrm{lp}[n]=\delta[n]-\frac{\sin\omega_cn}{\pi n} \]
理想延迟系统
\[ h_\mathrm{id}[n]=\delta[n-n_d] \]
\[ H_\mathrm{id}(e^{j\omega})=e^{-j\omega n_d} \]幅频特性和相频特性
\[ |H_\mathrm{id}(e^{j\omega})|=1 \]
\[ \angle H_\mathrm{id}(e^{j\omega})=-\omega n_d \]
群延迟的定义
\[ \tau(\omega)=\mathrm{grd}[H(e^{j\omega})]=-\frac{\mathrm{d}}{\mathrm{d}\omega}\{\mathrm{arg}[H(e^{j\omega})]\}\quad\text{(}\mathrm{arg}[H(e^{j\omega})]\text{为连续相位)} \]群延迟在时域表现为信号包络的移位.
相位函数的主值
\[ \mathrm{ARG}[H(e^{j\omega})]=\arctan\left[\frac{H_I(e^{j\omega})}{H_R(e^{j\omega})}\right] \]\(H_R(e^{j\omega})\)和\(H_I(e^{j\omega})\)分别是\(H(e^{j\omega})\)的实部和虚部.
逆系统与有理系统函数
逆系统的定义
\[ H_i(z)=\frac{1}{H(z)} \]\(H_i(z)\)的极点就是\(H(z)\)的零点, \(H_i(z)\)的零点就是\(H(z)\)的极点.
任何具有一阶极点的、以\(z^{-1}\)为幂给出的有理函数可表示为
\[ H(z)=\underbrace{\sum_{r=0}^{M-N}B_rz^{-r}}_{\text{仅当}M\leq N\text{时存在}}+\sum_{k=1}^{N}\frac{A_k}{1-d_kz^{-1}} \]对应的单位脉冲响应
\[ h[n]=\underbrace{\sum_{r=0}^{M-N}B_r\delta[n-r]}_{\text{FIR系统}}+\underbrace{\sum_{k=1}^{N}A_kd_k^nu[n]}_{\text{IIR系统}} \]
\(N\)点FIR系统的性质
系统函数
\[ H(z)=\sum_{k=0}^{N-1}b_kz^{-k} \]单位脉冲响应
\[ h[n]=\sum_{k=0}^{N-1}b_k\delta[n-k]= \begin{cases} b_n & 0\leq n\leq N-1\\ 0 & \text{其他} \end{cases} \](1) \(N\)点FIR系统有\((N-1)\)个零点.
(2) FIR系统在有限平面内没有非零的极点, 且极点个数与零点个数相同. 若系统函数的最高阶负次项为\(z^{-k}\), 则在原点处有\(k\)阶极点.
(3) 对于FIR系统, 其差分方程与卷积和是一致的, 即
\[ y[n]=\sum_{k=0}^{N-1}b_kx[n-k] \]
有理系统函数的频率响应
有理系统函数的频率响应的形式
\[ H(e^{j\omega})=\frac{\displaystyle\sum_{k=0}^{M}b_ke^{-j\omega k}}{\displaystyle\sum_{k=0}^{N}a_ke^{-j\omega k}} \]系统的幅度平方函数
\[ |H(e^{j\omega})|^2=H(e^{j\omega})H^*(e^{j\omega}) \]系统的增益(对数幅度)
\[ \text{增益(dB)}=20\log_{10}|H(e^{j\omega})|=10\log_{10}|H(e^{j\omega})|^2 \]系统的衰减
\[ \text{衰减(dB)}=-20\log_{10}|H(e^{j\omega})|=-\text{增益(dB)} \]
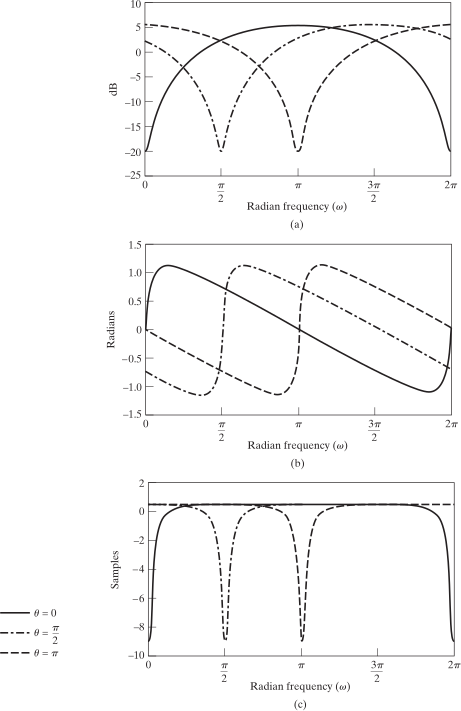
\(r=0.9\)和3种\(\theta\)值时, 单一零点的频率响应;(a) 对数幅度; (b) 相位; (c) 群延迟
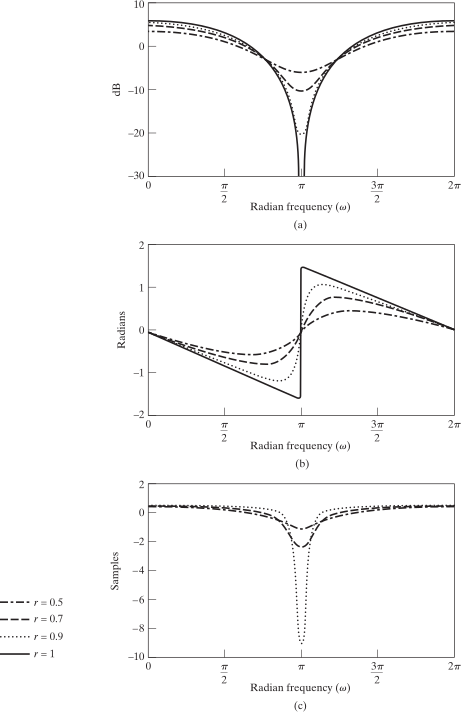
\(\theta=\pi\)和4种\(r\)值时, 单一零点的频率响应;(a) 对数幅度; (b) 相位; (c) 群延迟
单个零点或极点的频率响应
一阶系统函数
\[ H(z)=(1-re^{j\theta}z^{-1})=\frac{(z-rz^{j\theta})}{z},r<1 \]对应的幅度
\[ |1-re^{j\theta}e^{-j\omega}|=\left|\frac{e^{j\omega}-re^{j\theta}}{e^{j\omega}}\right|=\frac{|\boldsymbol{v_3}|}{|\boldsymbol{v_1}|} \]对应的相位
\[ \begin{aligned} \angle(1-re^{j\theta}e^{-j\omega})&=\angle(e^{j\omega}-re^{j\theta})-\angle(e^{j\omega})=\angle(\boldsymbol{v_3})-\angle(\boldsymbol{v_1})\\&=\phi_3-\omega \end{aligned} \]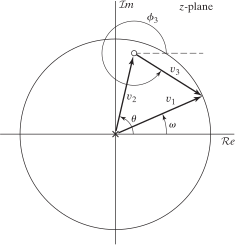
一阶系统函数在单位圆上求值的\(z\)平面
(1) 对于如上一阶系统函数, 极点向量\(\boldsymbol{v_1}\)的长度恒为1, 因此对幅度响应没有任何影响, 幅度响应即为零点向量\(\boldsymbol{v_3}\)的长度; 当\(\omega=\theta\)时, 该向量长度最小, 因此造成幅度函数在\(\omega=\theta\)处剧烈下降. 相位函数等于零点向量的相角\(\phi_3\)与极点向量的相角\(\omega\)之差.
(2) 若有在单位圆上的零点, 当\(\omega\)接近于零点(\(\omega\rightarrow\theta\))时, 向量\(\boldsymbol{v_3}\)的长度趋于0, 因此对频率响应的贡献为\(-\infty\)dB; 当\(\omega\)从\(\theta\)穿过时, 向量\(\boldsymbol{v_3}\)的相角突变\(\pi\)rad.
(3) 当\(r\)越趋近于1, 对数幅度函数下降得越剧烈; 相位函数在\(\omega=\theta\)附近具有正斜率, 当\(r\)趋于1时, 该斜率变得无穷大, 因此, 对于\(r=1\), 相位函数在\(\omega=\theta\)处突变\(\pi\)rad; 群延迟是相位曲线斜率的负数, 因此群延迟在\(\omega=\theta\)附近为负值, 并且随着\(r\)趋近于1, 群延迟急剧下降, 当\(r=1\)时成为脉冲.
幅度和相位之间的关系
系统函数的幅度平方特性
\[ \begin{aligned} C(z)&=H(z)H^*\left(\dfrac{1}{z^*}\right)\\ &=\left(\frac{b_0}{a_0}\right)^2\frac{\displaystyle\prod\limits_{k=1}^{M}(1-c_kz^{-1})(1-c_k^*z)}{\displaystyle\prod\limits_{k=1}^{N}(1-d_kz^{-1})(1-d_k^*z)} \end{aligned} \]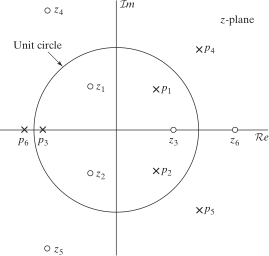
幅度平方函数的零极点图
(1) \(C(z)\)的零极点是以共轭倒数对的形式出现的(极点和极点共轭倒数, 零点和零点共轭倒数), 如果每对中的一个在单位圆内, 那么另一个一定在单位圆外.
(2) 如果\(H(z)\)是对应于一个因果稳定系统, 那么它的全部极点都位于单位圆内; 如果\(H(z)\)是对应于一个最小相位系统, 那么它的全部极点和零点都位于单位圆内.
(3) 因果稳定系统函数\(H(z)\)的极点可以从\(C(z)\)的极点中分离出来, 但\(H(z)\)的零点不能从\(C(z)\)的零点中唯一地被确定.
全通系统
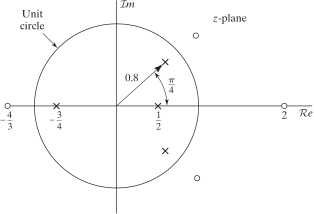
全通系统的零极点图
全通系统的标准型
\[ H_\mathrm{ap}(z)=\frac{z^{-1}-a^*}{1-az^{-1}},|a|<1 \]对应的频率响应
\[ \begin{aligned} H_\mathrm{ap}(e^{j\omega})&=\frac{e^{-j\omega}-a^*}{1-ae^{-j\omega}}\\ &=\underbrace{e^{-j\omega}}_{\text{幅度为1}}\cdot\underbrace{\frac{1-a^*e^{j\omega}}{1-ae^{-j\omega}}}_{\text{分子分母共轭}}\Rightarrow|H_\mathrm{ap}(e^{j\omega})|=1 \end{aligned} \](1) \(H_\mathrm{ap}(z)\)的每一个极点都有一个与之配对的共轭倒数零点.
(2) 全通系统相位的负值性和群延迟的正值性:
因果全通系统的(连续)相位\(\arg[H_\mathrm{ap}(e^{j\omega})]\)在\(0<\omega<\pi\)内总是非正的, 而群延迟总是正的.
若系统的单位脉冲响应\(h[n]\)为实数, 则\(H(z)\)的极点和极点共轭, 零点和零点共轭.
\[ h[n]=h^*[n]\Rightarrow H(z_0)=H^*(z_0^*) \]
最小相位系统
当且仅当\(H(z)\)的零点和极点都在单位圆内时, 一个稳定因果的线性时不变系统也有一个稳定因果的逆系统, 这样的系统称为最小相位系统\(H_{\min}(z)\).
最小相位和全通分解
任何有理系统函数都能表示成
\[ H(z)=H_{\min}(z)H_\mathrm{ap}(z) \]
最小相位系统的性质
(1) 最小相位滞后性质(相位最大)
\[ \arg[H(e^{j\omega})]=\arg[H_{\min}(e^{j\omega})]+\underbrace{\arg[H_\mathrm{ap}(e^{j\omega})]}_{\text{负值性}} \](2) 最小群延迟性质(群延迟最小)
\[ \mathrm{grd}[H(e^{j\omega})]=\mathrm{grd}[H_{\min}(e^{j\omega})]+\underbrace{\mathrm{grd}[H_\mathrm{ap}(e^{j\omega})]}_{\text{正值性}} \](3) 最小能量延迟性质(初值最大、平方和(能量)最大)
\[ |h[0]|<|h_{\min}[0]| \]定义单位脉冲响应的部分能量为
\[ E[n]=\sum_{m=0}^{n}|h[m]|^2 \]则有
\[ \sum_{m=0}^{n}|h[m]|^2\leq\sum_{m=0}^{n}|h_{\min}[m]|^2 \]
广义线性相位的线性系统
理想延迟系统
\[ H_\mathrm{id}(e^{j\omega})=e^{-j\omega\alpha} \]该系统有恒定的幅度响应、线性相位和恒定的群延迟
\[ |H_\mathrm{id}(e^{j\omega})|=1 \]
\[ \angle H_\mathrm{id}(e^{j\omega})=-\omega\alpha \]
\[ \mathrm{grd}[H_\mathrm{id}(e^{j\omega})]=\alpha \]对应的单位脉冲响应
\[ h_\mathrm{id}[n]=\frac{\sin\pi(n-\alpha)}{\pi(n-\alpha)},-\infty<n<\infty \]若\(\alpha=n_d\), \(n_d\)为整数, 则有
\[ h_\mathrm{id}[n]=\delta[n-n_d] \]
线性相位系统
\[ H(e^{j\omega})=|H(e^{j\omega})|e^{-j\omega\alpha} \]如果\(2\alpha\)是整数, 则相应的单位脉冲响应关于\(\alpha\)偶对称, 即
\[ h[2\alpha-n]=h[n] \]当\(\alpha=0\)时为零相位系统, 其单位脉冲响应关于原点对称, 系统函数满足
\[ \hat{H}(e^{j\omega})=|H(e^{j\omega})| \]
广义线性相位系统
\[ H(e^{j\omega})=\underset{\text{可正可负}}{\underbrace{A(e^{j\omega})}_{\omega\text{的实函数}}}e^{-j\omega\alpha+j\beta} \]对应的幅度响应、相位响应和群延迟为
\[ |H(e^{j\omega})|=|A(e^{j\omega})e^{j\beta}| \]
\[ \angle H(e^{j\omega})=\beta-\omega\alpha,0<\omega<\pi \]
\[ \tau(\omega)=\mathrm{grd}[H(e^{j\omega})]=\alpha \]满足广义线性相位的两组条件
(1)
\[ \beta=0\text{或}\pi \]
\[ 2\alpha=M=\text{整数} \]
\[ h[2\alpha-n]=h[n]\quad\text{(关于}\alpha\text{偶对称)} \](2)
\[ \beta=\frac{\pi}{2}\text{或}\frac{3\pi}{2} \]
\[ 2\alpha=M=\text{整数} \]
\[ h[2\alpha-n]=-h[n]\quad\text{(关于}\alpha\text{奇对称)} \]
四类FIR线性相位系统
类型 I II III IV \(h[n]\) 偶对称 偶对称 奇对称 奇对称 \(\beta\) \(0\)或\(\pi\) \(0\)或\(\pi\) \(\pi/2\)或\(3\pi/2\) \(\pi/2\)或\(3\pi/2\) 阶数\(M\) 偶数 奇数 偶数 奇数 \(H(e^{j\omega})\)关于\(\omega=0\)的对称性 偶对称 偶对称 奇对称 奇对称 \(H(e^{j\omega})\)关于\(\omega=\pi\)的对称性 偶对称 奇对称 奇对称 偶对称 \(H(e^{j\omega})|_{\omega=0}\) 任意 任意 0 0 \(H(e^{j\omega})|_{\omega=\pi}\) 任意 0 0 任意 适用的滤波器类型 任意 LP, BP BP BP, HP
微分器频率响应为
\[ H(e^{j\omega})= \begin{cases} e^{-j\omega M/2}\left(\displaystyle\sum_{k=0}^{M/2}a[k]\cos\omega k\right) & \text{I类}\\[16pt] e^{-j\omega M/2}\left\lbrace\displaystyle\sum_{k=1}^{(M+1)/2}b[k]\cos\left[\omega\left(k-\dfrac{1}{2}\right)\right]\right\rbrace & \text{II类}\\[16pt] je^{-j\omega M/2}\left(\displaystyle\sum_{k=1}^{M/2}c[k]\sin\omega k\right) & \text{III类}\\[16pt] je^{-j\omega M/2}\left\lbrace\displaystyle\sum_{k=1}^{(M+1)/2}d[k]\sin\left[\omega\left(k-\dfrac{1}{2}\right)\right]\right\rbrace & \text{IV类} \end{cases} \]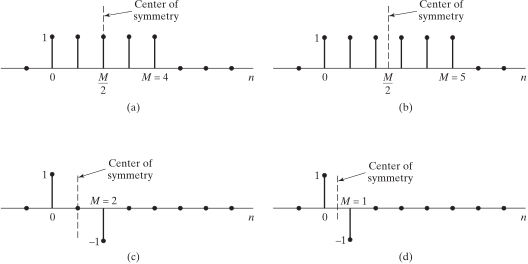
FIR线性相位系统的例子;(a) I类, \(M\)为偶, \(h[n]=h[M-n]\); (b) II类, \(M\)为奇, \(h[n]=h[M-n]\); ;(c) III类, \(M\)为偶, \(h[n]=-h[M-n]\); (d) IV类, \(M\)为奇, \(h[n]=-h[M-n]\)
\(M\)阶FIR线性相位系统的单位脉冲响应有\(N=M+1\)个点.
I类FIR线性相位系统\(\beta\)值的推导(已知\(h[n]=h[M-n]\), \(M\)为偶数)
\[ \begin{aligned} H(e^{j\omega})&=\sum_{n=0}^{M}h[n]e^{-j\omega n}\\ &=\sum_{n=0}^{M/2-1}h[n]e^{-j\omega n}+\sum_{n=M/2+1}^{M}h[n]e^{-j\omega n}+h\left[\frac{M}{2}\right]e^{-j\omega M/2}\\ &=\sum_{n=0}^{M/2-1}h[n]e^{-j\omega n}+\sum_{n=M/2+1}^{M}h[M-n]e^{-j\omega n}+h\left[\frac{M}{2}\right]e^{-j\omega M/2}\\ &=\sum_{n=0}^{M/2-1}h[n]e^{-j\omega n}+\sum_{n'=0}^{M/2-1}h[n']e^{-j\omega(M-n')}+h\left[\frac{M}{2}\right]e^{-j\omega M/2}\quad(n'=M-n)\\ &=\sum_{n=0}^{M/2-1}(h[n]e^{-j\omega n}+h[n]e^{-j\omega(M-n)})+h\left[\frac{M}{2}\right]e^{-j\omega M/2}\\ &=e^{-j\omega M/2}\left\lbrace\sum_{n=0}^{M/2-1}(h[n]e^{j\omega(M/2-n)}+h[n]e^{-j\omega(M/2-n)})+h\left[\frac{M}{2}\right]\right\rbrace\\ &=e^{-j\omega M/2}\left\lbrace\sum_{n=0}^{M/2-1}2h[n]\cos[\omega(\frac{M}{2}-n)]+h\left[\frac{M}{2}\right]\right\rbrace\\ &=e^{-j\omega M/2}\underbrace{\left(\sum_{k=0}^{M/2}2h\left[\frac{M}{2}-k\right]\cos\omega k\right)}_{\text{实数}}\quad\left(k=\frac{M}{2}-n\right) \end{aligned} \]而广义线性相位系统的标准型为\(H(e^{j\omega})=A(e^{j\omega})e^{-j\omega\alpha+j\beta}\), 故\(\beta\)为\(0\)或\(\pi\).
FIR线性相位系统的零极点位置
(1) 若\(z_0=re^{j\theta}\)是\(H(z)\)的零点, 则\(z_0^{-1}=r^{-1}e^{-j\theta}\)也是\(H(z)\)的零点(零点和零点倒数).
(2) 当\(h[n]\)为实数时, \(z_0^*=re^{-j\theta}\)和\((z_0^*)^{-1}=r^{-1}e^{j\theta}\)也是\(H(z)\)的零点.
(3) i. 偶对称情况下(I类和II类)
\[ H(z)=\sum_{n=0}^{M}h[M-n]z^{-n}=z^{-M}H(z^{-1}) \]
\[ H(-1)=(-1)^MH(-1) \]若\(M\)为奇数(II类), 则系统函数必有一个零点在\(z=-1\).
ii.奇对称情况下(III类和IV类)
\[ H(z)=-\sum_{n=0}^{M}h[M-n]z^{-n}=-z^{-M}H(z^{-1}) \]
\[ H(-1)=(-1)^{-M+1}H(-1) \]若\(M\)为偶数(III类), 则系统函数必有一个零点在\(z=-1\).
\[ H(1)=-H(1) \]系统函数必有一个零点在\(z=1\), 与\(M\)的奇偶性无关.
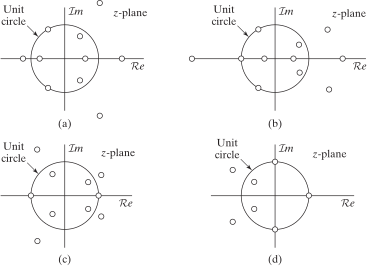
线性相位系统典型零极点图;(a) I类; (b) II类; ;(c) III类; (d) IV类
(扩展) 四类FIR线性相位系统在\(z_k=\pm1\)的零点特性
类型 I II III IV 在\(z_k=1\)的零点数 无/偶数 无/偶数 奇数 奇数 在\(z_k=-1\)的零点数 奇数 无/偶数
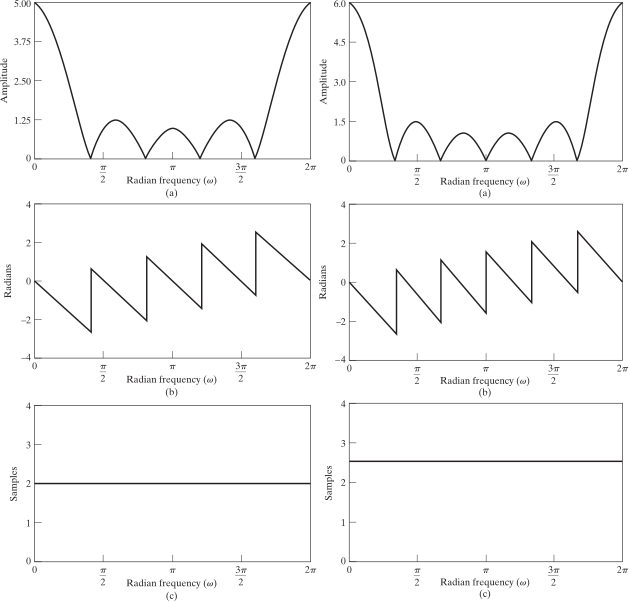
I类FIR线性相位系统典型频率响应II类FIR线性相位系统典型频率响应; (a) 幅度; (b) 相位; (c) 群延迟
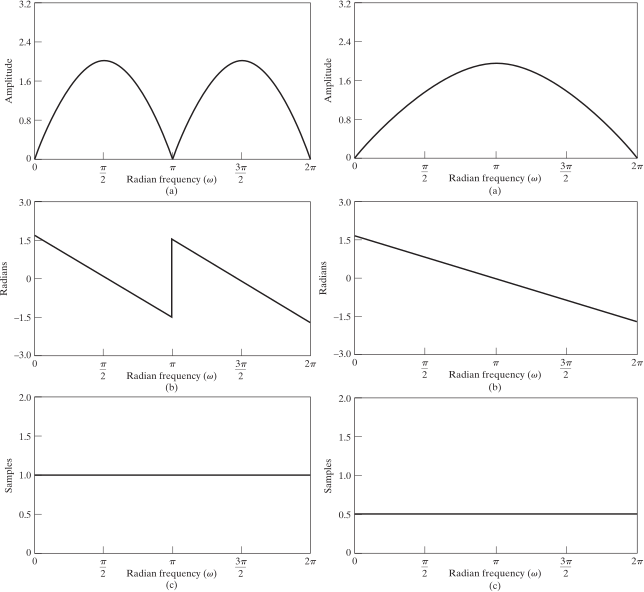
III类FIR线性相位系统典型频率响应IV类FIR线性相位系统典型频率响应; (a) 幅度; (b) 相位; (c) 群延迟
FIR线性相位系统设计微分器
微分器的时域要求\(h[n]=-h[M-n]\) (奇对称), 频域要求\(H(e^{j\omega})|_{\omega=\pi}\neq0\).
(1) IV类FIR在时域和频域上都能满足微分器的要求, 可以最好地逼近微分器.
(2) I类FIR能满足频率响应在\(\omega=\pi\)不为0的要求, 但不能从时域逼近微分器.
(3) III类FIR能满足时域奇对称的要求, 但其频率响应会有幅度的失真.
FIR线性相位系统与最小相位系统的关系
任何FIR线性相位系统的系统函数都能因式分解为最小相位项\(H_{\min}\)、最大相位项\(H_{\max}(z)\)以及包含单位圆上零点的项\(H_\mathrm{uc}\), 即
\[ H(z)=H_{\min}(z)H_\mathrm{uc}(z)H_{\max}(z) \]其中
\[ H_{\max}=H_{\min}(z^{-1})z^{-M_i} \](1) \(M_i\)是\(H_{\min}(z)\)零点的个数, \(H_{\min}(z)\)的全部\(M_i\)个零点都在单位圆内.
(2) \(H_\mathrm{uc}(z)\)的全部\(M_0\)个零点都在单位圆上.
(3) \(H_{\max}\)的全部\(M_i\)个零点都在单位圆外, 且其零点就是\(H_{\min}(z)\)零点的倒数.
(4) 系统函数\(H(z)\)的阶为\(M=2M_i+M_0\).
上一篇:连续时间信号的采样 · 下一篇:离散时间系统结构