离散时间信号处理 Ch06:离散时间系统结构
最后更新时间:
文章总字数:
预计阅读时间:
上一篇:线性时不变系统的变换分析 · 下一篇:滤波器设计方法本文是“离散时间信号处理”系列的第 06 章,主题为“离散时间系统结构”。
离散时间系统结构
线性常系数差分方程的方框图表示
基本单元的方框图符号
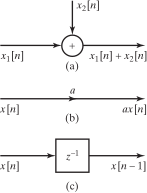
方框图符号;(a) 加法器; (b) 乘法器; (c) 延迟器
IIR系统的方框图表示
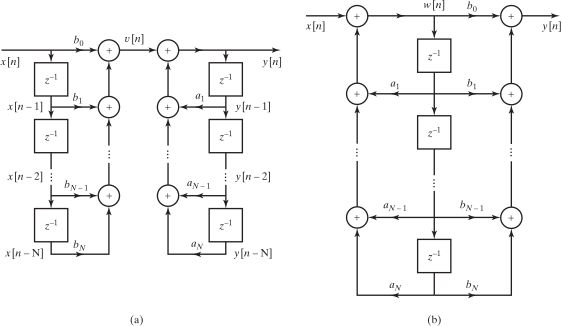
(a) \(N\)阶系统直接I型结构的方框图; (b) \(N\)阶系统直接II型结构(规范型)的方框图
IIR系统的基本结构
直接型
IIR系统的差分方程
\[ y[n]-\sum_{k=1}^{N}a_ky[n-k]=\sum_{k=0}^{N}b_kx[n-k] \]对应的有理系统函数
\[ H(z)=\frac{\displaystyle\sum\limits_{k=0}^{N}b_kz^{-k}}{1-\displaystyle\sum\limits_{k=1}^{N}a_kz^{-k}} \]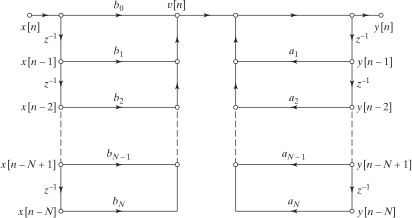
\(N\)阶系统直接I型结构的信号流图;(延迟单元个数最多)
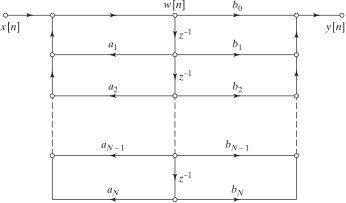
\(N\)阶系统直接II型结构的信号流图;(延迟单元个数最少)
级联型和并联型
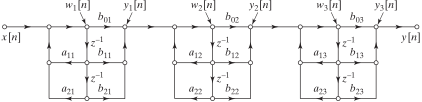
每个2阶子系统用直接II型实现的一个6阶系统的级联型结构
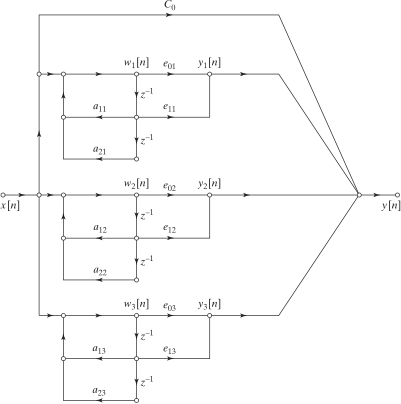
将实极点和复数极点成对组合的6阶系统的并联型结构
IIR系统中反馈的差分方程表示
\[ y[n]=ay[n-1]+x[n] \](1) 没有回路(反馈)的结构即为非递推结构.
(2) 网络不可计算指的是无法将信号流图中的节点变量都能依次计算出来. 一个流图可计算性的关键是全部回路都必须至少包含一个单位延迟单元.
转置定理
流图的转置/倒置
(1) 网络中所有支路的方向颠倒, 输入和输出颠倒.
(2) 支路增益保持不变.
(3) 转置后与原流图具有相同的系统函数.
FIR系统的基本结构
直接型(抽头延迟线结构/横向滤波器结构)
FIR系统的差分方程
\[ y[n]=\sum_{k=0}^{M}b_kx[n-k] \]其单位脉冲响应为
\[ h[n]= \begin{cases} b_n & n=0,1,\cdots,M\\ 0 & \text{其他} \end{cases} \]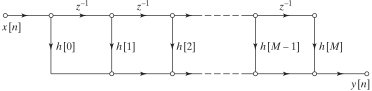
FIR系统的直接型实现
级联型
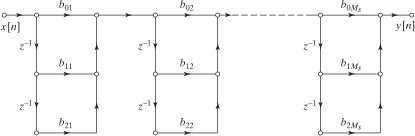
FIR系统的级联型实现
线性相位FIR系统的结构
(1) \(M\)为偶数
I类FIR线性相位系统结构
\[ y[n]=\sum_{k=0}^{M/2-1}h[k](x[n-k]+x[n-M+k])+h\left[\frac{M}{2}\right]x\left[n-\frac{M}{2}\right] \]III类FIR线性相位系统结构
\[ y[n]=\sum_{k=0}^{M/2-1}h[k](x[n-k]-x[n-M+k]) \](2) \(M\)为奇数
II类FIR线性相位系统结构
\[ y[n]=\sum_{k=0}^{(M-1)/2}h[k](x[n-k]+x[n-M+k]) \]IV类FIR线性相位系统结构
\[ y[n]=\sum_{k=0}^{(M-1)/2}h[k](x[n-k]-x[n-M+k]) \]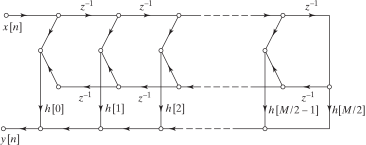
当\(M\)为偶数时FIR线性相位系统的直接型结构
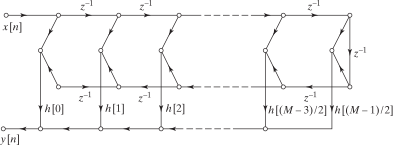
当\(M\)为奇数时FIR线性相位系统的直接型结构
I类FIR线性相位系统结构的推导(已知\(h[n]=h[M-n]\), \(M\)为偶数)
\[ \begin{aligned} y[n]&=\sum_{k=0}^{M}h[k]x[n-k]\\ &=\sum_{k=0}^{M/2-1}h[k]x[n-k]+\sum_{k=M/2+1}^{M}h[k]x[n-k]+h\left[\frac{M}{2}\right]x\left[n-\frac{M}{2}\right]\\ &=\sum_{k=0}^{M/2-1}h[k]x[n-k]+\sum_{k'=0}^{M/2-1}h[M-k']x[n-M+k']+h\left[\frac{M}{2}\right]x\left[n-\frac{M}{2}\right]\quad(k'=M-k)\\ &=\sum_{k=0}^{M/2-1}(h[k]x[n-k]+h[M-k]x[n-M+k])+h\left[\frac{M}{2}\right]x\left[n-\frac{M}{2}\right]\\ &=\sum_{k=0}^{M/2-1}h[k](x[n-k]+x[n-M+k])+h\left[\frac{M}{2}\right]x\left[n-\frac{M}{2}\right] \end{aligned} \]
全通系统的流图表示
单节全通节
\[ H(z)=\frac{z^{-1}-\alpha}{1-\alpha z^{-1}} \]可求得对应的差分方程
\[ \frac{z^{-1}-\alpha}{1-\alpha z^{-1}}=\frac{Y(z)}{X(z)}\Rightarrow y(n)-\alpha y(n-1)=x(n-1)-\alpha x(n) \]
\[ y(n)=\alpha [y(n-1)-x(n)]+x(n-1)\quad\text{(1个延迟器, 1个乘法器)} \]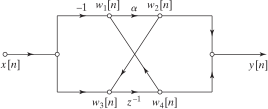
不是用标准的直接型给出的流图
利用梅森增益公式验证上述流图满足全通系统函数. 该流图有1个环路, 其环路增益为
\[ L_1=\alpha z^{-1} \]输入\(x[n]\)到输出\(y[n]\)有4条向前通路, 通路增益分别为
\[ \begin{aligned} g_1&=-\alpha\\ g_2&=z^{-1}\\ g_3&=-\alpha z^{-1}\\ g_4&=\alpha z^{-1} \end{aligned} \]由于\(L_1\)与4条通路均接触, 因此向前通路特征行列式余因子\(\Delta_i(i=1,2,3,4)\)均为1. 则系统函数
\[ H(z)=\frac{\displaystyle\sum_{i=1}^{4}g_i}{1-L_1}=\frac{z^{-1}-\alpha}{1-\alpha z^{-1}} \]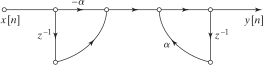
等效的直接I型流图
用于级联的全通节(2个延迟器, 1个乘法器)
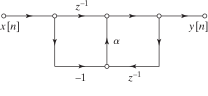
用于级联的全通节
全通节级联(3个延迟器, 2个乘法器)
\[ H(z)=\frac{z^{-1}-a}{1-az^{-1}}\cdot\frac{z^{-1}-b}{1-bz^{-1}} \]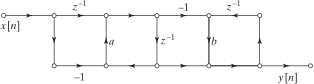
全通节级联
有理系统的运算次数
IIR系统的运算次数
考虑一个具体的IIR系统的差分方程
\[ y[n]-a_1y[n-1]-a_2y[n-2]=b_0x[n]+b_1x[n-1] \]将等号左端\(y[n]\)以外的项移到等号右端, 可得
\[ y[n]=b_0x[n]+b_1x[n-1]+a_1y[n-1]+a_2y[n-2] \]计算某一具体点的输出时需要进行\(4\)次乘法和\(3\)次加法, 因此计算\(N\)点的输出总共需要\(4N\)次乘法和\(3N\)次加法.
FIR系统的运算次数
考虑一个\(N\)点FIR系统的差分方程
\[ y[n]=\sum_{k=0}^{N-1}b_kx[n-k] \]计算某一具体点的输出时需要进行\(N\)次乘法和\((N-1)\)次加法, 因此计算\(N\)点的输出总共需要\(N^2\)次乘法和\(N(N-1)\)次加法.
上一篇:线性时不变系统的变换分析 · 下一篇:滤波器设计方法